M.Sc.
Xuying Huang
Ph.D. Student
Contact:
Research Interest:
- Active Perception
- Motion Planning and Navigation in Dynamic Environments
Links:
About:
I am a Ph.D. student at the Humanoid Robots Lab headed by Maren Bennewitz at the University of Bonn. I received my master's degree in Automation Engineering from the University of Bologna in 2023.
Research Areas:
Related Projects:
Publications:
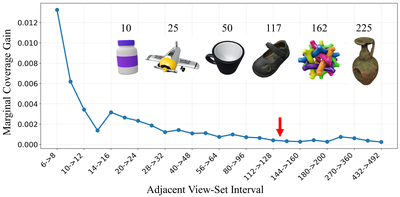
ObjView-Bench: Rethinking Difficulty and Deployment for Object-Centric View Planning
Accepted to the Conference on Neural Information Processing Systems (NeurIPS), 2026
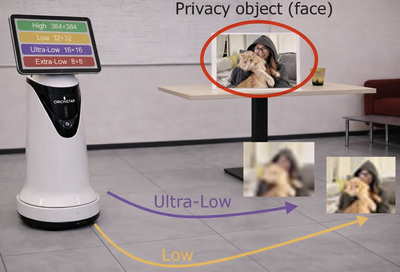
Designing Privacy-Preserving Visual Perception for Robot Navigation Based on User Privacy Preferences
IEEE International Conference on Robot and Human Interactive Communication (RO-MAN), 2026
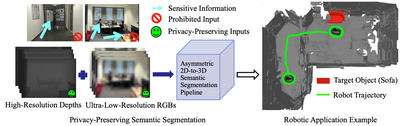
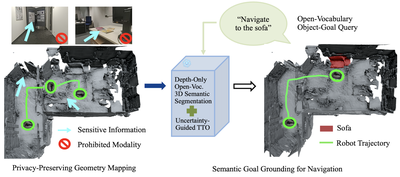
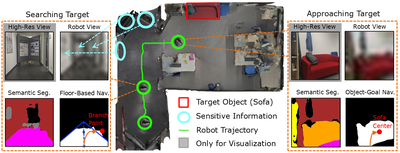
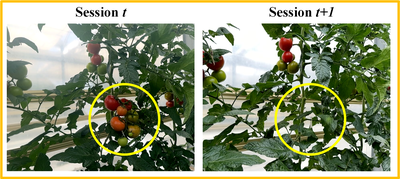
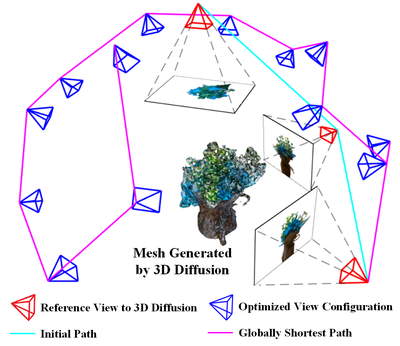
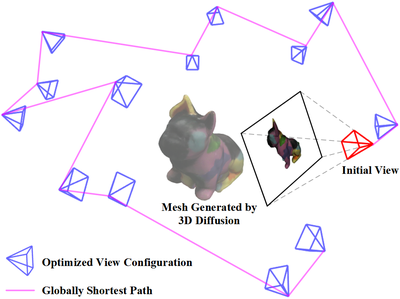
Exploiting Priors from 3D Diffusion Models for RGB-Based One-Shot View Planning
IEEE/RSJ International Conference on Intelligent Robots and Systems (IROS), 2024